 Simone
自由度(机械系统的自由度)
的有关信息介绍如下: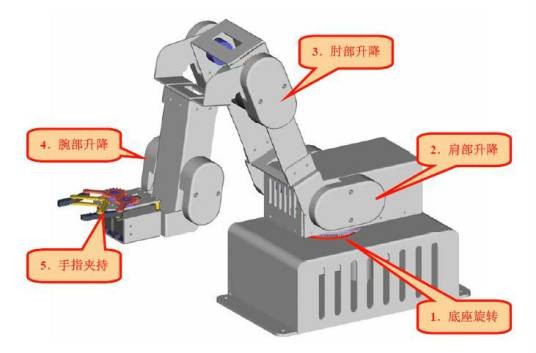
自由度指机械系统中机构产生确定运动所需的独立运动参数数目,用F表示。当F大于0时构件组合体可成为机构,F=0时则退化为结构 。
自由度的计算分为平面机构与空间机构。平面机构采用F=3n−(2PL+Ph)公式,n为活动构件数,PL、Ph分别为低副与高副约束数 ;空间机构基础自由度为6,计算方法包括传统约束分析、螺旋理论、群论以及基于“广义杆组”的GOM公式等,但未形成统一标准 。特殊机构如变胞机构可通过约束变化动态调整自由度,实现在多构态间的灵活变换,例如存在能在三自由度、两自由度和单自由度构态间进行变换的新型机构 。人形机器人是自由度高度集成的典型代表,例如2026年小米发布的一款人形机器人全身配置66个自由度,其中手部占据33个自由度 。自由度的增加需要在灵活性、控制复杂度、制造成本与系统精度之间取得平衡,高自由度设计可能导致制造难度加大、可靠性调试复杂 。
自经典力学发展以来,传统Grübler-Kutzbach (G-K)自由度公式在机械设计中广泛应用。随着机构复杂度提升,该公式在分析并联机构等现代机构时时常出现错误。基于约束螺旋理论的自由度分析原理构建了通用的自由度公式,解决了传统G-K公式的局限性 。近十年来,基于新原理的自由度公式不断涌现,为自由度的快速求解提供了思路 。针对机构在特定位置自由度发生瞬时变化的问题,基于螺旋理论和图论的方法被提出以分析瞬时自由度 。
想要了解更多“自由度(机械系统的自由度)”的信息,请点击:自由度(机械系统的自由度)百科